卓驭移动物理AI:四个判断,三种读法
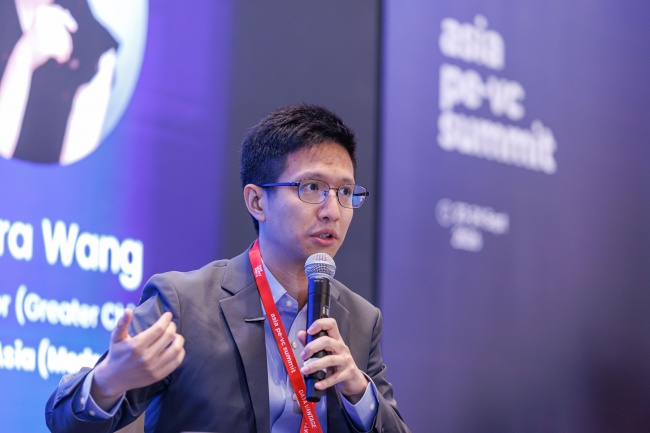
在新加坡DealStreetAsia举办的Asia PE-VC Summit 2026上,卓驭科技CEO沈劭劼首次对外分享卓驭关于移动物理AI的系统性思考。与其只看卓驭自己怎么讲,不如换三副眼镜:技术视角、产业视角、全球化与资本视角。同一场对谈,三方读出的,其实是同一个底层逻辑——移动物理AI的竞争,正在从“单场景最优”转向“通用能力迁移”。
一、技术视角:不是做场景,而是做“数据形态”的通用解
技术视角最关心的是:移动物理AI到底是一个更大的智能驾驶方案,还是一种更底层的通用能力?
沈劭劼给出的判断很明确:“移动物理AI要做的,不是解决某个垂直场景的问题,而是构建一种能力,解决某一种数据形态下的所有问题。”
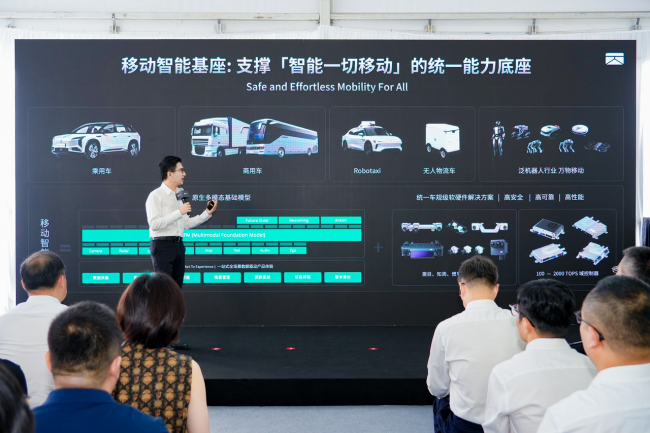
这句话拆开了卓驭的技术路线。它没有把自己锁在乘用车智能驾驶的单点上,而是从乘用车走向商用重卡、Robovan、具身智能等更多真实世界的移动场景。关键动作,是把底层能力从“一个车型、一套方案”中抽离出来,形成可以跨载体、跨场景复用的技术底座。
路线也在演进:由端到端模型,进一步走向原生多模态基础模型(MFM),通过融合网络数据、第一人称传感器数据,建立面向真实世界的感知、理解、决策与行动能力。除了真实物理世界的数据,卓驭还发布了首个能想象也能重建的可控世界模型ZYT World,用于强化学习、测试与验证,为模型提供更丰富的虚拟世界训练和评估环境。
从技术视角看,卓驭追求的不是单一智能驾驶场景的最优解,而是让同一套智能能力持续迁移到不同移动场景。乘用车积累的第一人称数据、算法能力和工程经验,可以服务其他垂类;商用车、无人物流、具身智能产生的数据与应用场景,又持续反哺世界模型。业务之间形成数据复利,最终指向统一移动物理AI的能力成长。
二、产业视角:跨垂类规模化,先看适配成本,再看周期韧性
产业视角更务实:能力再通用,最后也要落到车型、场景和商业结构上。
沈劭劼在峰会中表示:“你需要能够适配多个垂直场景,而且适配成本要低,如果想拓展海外市场,这一点尤其重要。”这构成卓驭技术路线的重要落点。跨垂类模式的价值,不只是“摊子更大”,而是让移动物理AI拥有更大的应用边界和更强的周期韧性。
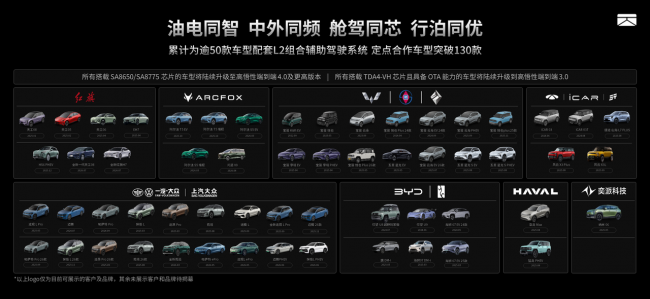
这里的规模化,不是简单堆车型,而是模型能否理解不同移动载体面对的共性问题,并以较低成本适配新的车型和场景。目前,卓驭已达成130多款车型定点,其中超过60款已实现量产。在商用重卡市场,定点车型覆盖了中国TOP6商用重卡品牌,同时也持续在无人物流以及具身智能等领域取得业务进展。
从乘用车到商用重卡,再到无人物流和具身智能,不同移动载体在产品形态和应用环境上差异明显。卓驭以乘用车智能驾驶为起点,把技术能力延伸到更多移动场景,逐步构建面向移动物理AI的跨垂类商业路径。
用一句更通俗的话说:鸡蛋不能只放在一个篮子里。只有实现跨垂类且规模化的商业布局,面对周期性变化,才能具备商业模式的韧性和穿越周期的能力。对产业合作方而言,这意味着同一套底座可以服务多个载体,降低重复开发成本,也提高新场景拓展的效率。
三、全球化与资本视角:海外和具身智能,都是通用性的考试
全球化与资本视角看的,是这套能力能否跨越不同道路、法规与开发体系,以及它最终能把故事讲多大。
如果说跨垂类验证的是技术场景通用性,那么进入海外市场,验证的则是这种通用能力能否跨越不同道路、法规与开发体系。沈劭劼谈及欧洲市场时表示:“我们不是凭空来到欧洲的。我们已经和德系主机厂在‘In China for China’项目上合作了很长时间。”
卓驭与德系主机厂的合作可追溯至2018年。长期合作中,公司逐步积累了面向国际车企的工程开发经验,并于2025年通过大众体系A-SPICE CL2认证,进一步验证了其在软件开发流程、系统架构与测试验证等方面的工程能力。今年5月,卓驭在德国设立欧洲总部,推进本地化研发与交付。与此同时,卓驭与大众合作的ID. Buzz商用车智驾PoC已搭载卓驭原生多模态基础模型(MFM)在欧洲道路上进行测试。
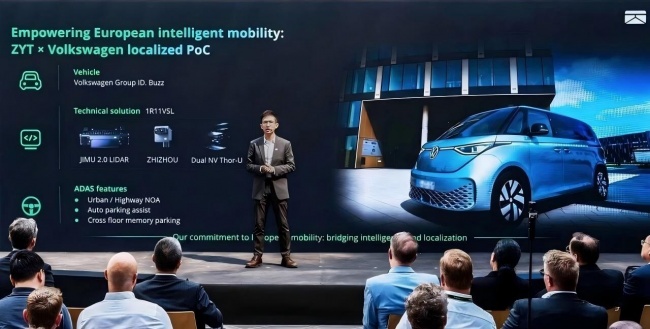
对物理AI而言,海外市场不只是业务拓展的另一块版图,更是检验技术通用性的真实场景。当道路规则、交通参与者和开发规范发生变化后,一套能力能否快速适配,而不需要重新建立完整的技术体系,成为衡量其平台化价值的重要指标。欧洲、亚洲与中东市场,也因此成为卓驭持续推进全球化布局、验证技术通用性的重点区域。
再往远处看,具身智能是资本视角无法忽略的想象空间。智能驾驶正在成为物理AI走向更广泛具身智能的重要训练场。相比其他现实场景,智能驾驶产业已经积累了大量和多样的真实世界数据以及世界模型建设能力,同时在高安全标准、软硬件一体化、研发流程和工程验证上形成较成熟的技术积累。
卓驭希望沿着“一个大脑、多个身体”的路径,把已经在乘用车中验证的智能能力逐步迁移到更多移动载体:从乘用车到商用车、无人物流,再延伸至最后一公里等更多移动场景,并持续探索更通用的具身智能。正如沈劭劼所说:“我们面向的,是范围更广的一系列垂直场景。现阶段,我们专注解决的是移动问题——也就是怎么从A点到B点,但不仅仅是车。”