单月两融、累计超40亿!当具身智能驶向物理AI,资本为何加速向帕西尼收敛?
近日,具身智能企业帕西尼(PaXini AI)正式宣布完成B++轮融资。这是其在单月内落地的第二笔大额融资,至此公司累计融资总额已超越40亿元人民币。
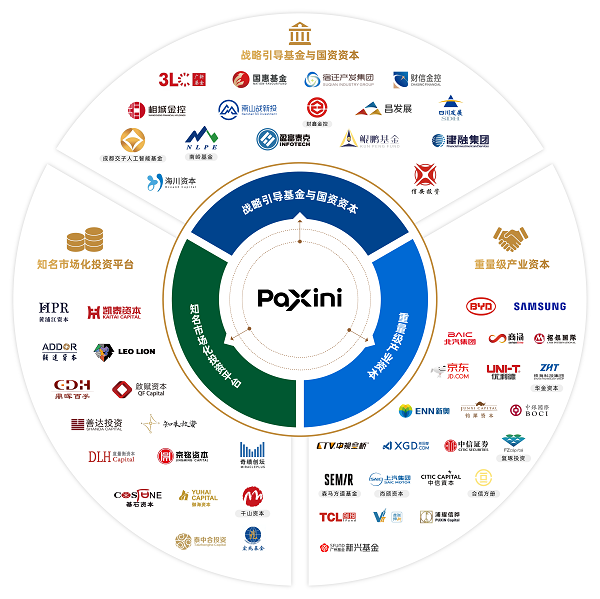
在2026年具身智能资本市场逐步走向理性与头部筛选的当下,帕西尼展现出了极为罕见的“资本虹吸效应”——仅2026年前8个月,其单家融资额已超过同期全球其他触觉传感器企业公开融资额的总和。本轮由广新基金(世界500强旗下)、四川省科创投资集团(社保基金)等国家队及地方国资,联合中信资本、森马方道基金等产业资本重磅注入,老股东京铭资本、合信方册等超额加码。
但在资本热闹的表象之下,行业更应看到这场“资本集中”背后的范式转移:
过去数年,大厂凭借计算资源与算法垄断了数字世界的智能;但在物理世界中,即便是被寄予AGI曙光的 GPT-6 Astra,在语义理解、视觉识别、空间关系判断和任务规划上展现出非凡推理能力时,一旦面对微小的物理接触、非结构化物体的力控抓取与柔性装配,依然暴露出深刻的“无力感”。
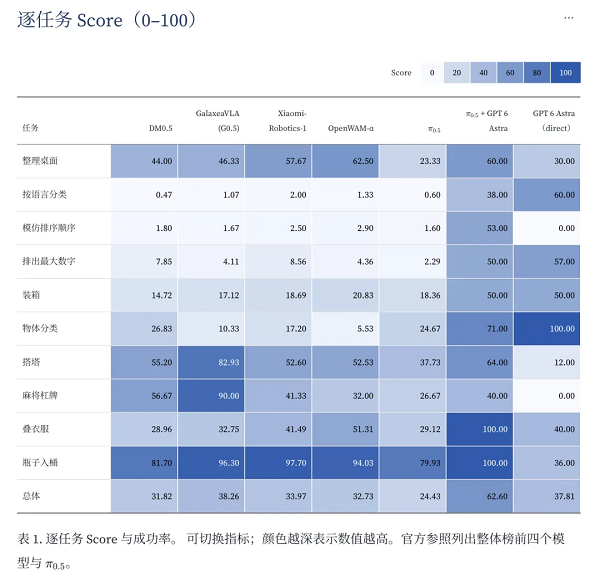
(图源:腾讯科技)
这印证了一个底层第一性原理,纯靠视觉与纯文本训练出的AI,无法直接掌控真实世界的物理交互。触觉作为高频、高精度的物理交互模态,是通往通用物理智能长周期中确定性最高的基础设施。
三星、比亚迪等万亿级产业巨头之所以同样重金押注帕西尼,遵循的正是这种“AI基础设施逻辑”。而帕西尼,正是这条赛道上走得最远、护城河最深的领航者。
一、穿越“最难之路”后的豁然开朗,成就人形机器人产业链“水桶最长板”
帕西尼所走过的物理AI基础设施构建者之路,可以用“初极狭”终至“豁然开朗”来概括。
追溯至2018年,触觉传感器被官方列为35项“卡脖子”关键技术的第四项。彼时物理触觉感知一片荒芜,绝大多数玩家为了快速出样机,选择了易上手、易落地的压阻或压电等常规路线。帕西尼从入局之初,就做出了极具战略定力的选择——放弃低上限路线,直奔天花板最高、技术难度最大的“磁电感应”触觉路径。
经过长期研发攻关,帕西尼凭借行业顶尖的团队背景,实现了从触觉感知芯片(FUSE)、微型封装、物理结构到解算算法的全栈自研与全链路掌控。
· 规模量产:订单连续四年保持极高年均复合增长率,仅过去一年就消耗掉超100万颗自研触觉芯片,市占率突破80%,雄踞全球第一。
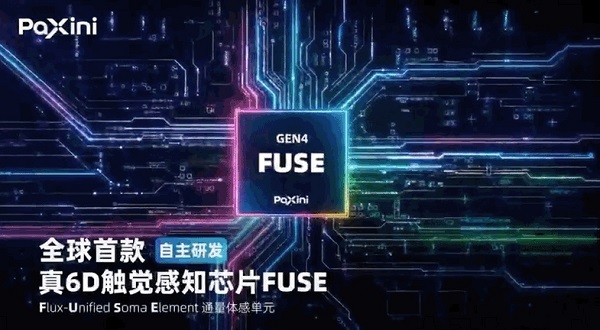
· 终局通关:随着最新的第四代触觉感知芯片(GEN4 FUSE)问世,帕西尼打破了尺寸与形态限制,实现了触觉感知在机器人指尖、手掌、关节、足底乃至全身全域的覆盖。
如果把具身人形机器人的产业链比作一个水桶,算力、电机、减速器与电池各有长短,那么在“触觉感知”与“物理交互”这块决定机器人能否像人类一样感知摩擦、刚度与柔性的关键短板上,帕西尼不仅补齐了它,更将其做成了通往通用终局中最长、最Ready的一块板。
当帕西尼被《新闻联播》专题报道并评价为“打破触觉传感器‘卡脖子’壁垒”时,这一注解代表了对其“选择最难却最正确的路”的最高认可。
二、超前洞察与战略定力:从“实采范式”到OmniVTLA 2.0
多维触觉传感器量产迭代的同时,帕西尼从未将自己局限于单纯的“零部件供应商”,而是早早完成了灵巧手到人形机器人整机的商用落地。行业首个多维触觉灵巧手和多维触觉人形机器人,均诞生于帕西尼旗下。这种“以终为始”的整机视角,反向定义并验证了究竟什么样的触觉感知,才是真正适合人形机器人高频物理交互的底座。
相比全栈硬件布局,追溯帕西尼的发展史,更具划时代意义的节点,是其在2024年率先提出来的“以人为中心”(Human-centered)的实采范式。
彼时,行业多数玩家受自动驾驶“纯仿真数据”的惯性影响,试图用仿真引擎合成数据来缓解具身智能的“数据荒”。帕西尼敏锐地意识到:仿真环境无法拟合真实世界的物理摩擦、黏附、形变与非线性力学响应。
为此,帕西尼布局了超大规模物理数据采集基建:
1.终端自研:研发并部署配备触觉传感器的便携式数据采集终端与数据手套;
2.场景开放:建立涵盖工业装配、物流搬运、商业服务等多元化实采场景;
3.海量沉淀:物理数据规模实现破亿、破十亿,如今已快速跃升至百亿级规模。
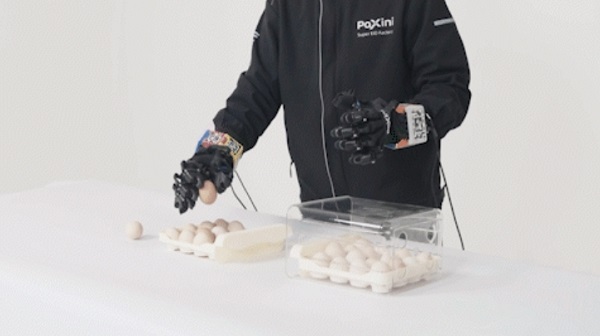
有了海量真实数据的喂养,帕西尼的大脑层构建同样实现代差领先。其率先将触觉模态深度融入大模型架构,推出了OmniVTLA(Vision-Tactile-Language-Action)全模态大模型。
目前已升级至OmniVTLA 2.0的Agentic架构:
· System 2负责复杂的任务规划与自主意图理解;
· System 1搭载了由海量物理交互数据训练出的WAM(World Action Model,世界动作模型),具备对物理世界动力学因果的推演能力;
· System 0则依靠高频触觉闭环实现微秒级的毫牛级精细力控。
从传感器硬核芯片,到百亿级物理数据,再到OmniVTLA 2.0大模型,帕西尼正在用最真实、最丰富的数据驱动,重新界定物理AGI的想象空间。
三、能落地才是真闭环!万亿产业巨头协同下的“最高确定性”
具身智能的泡沫终将被剔除,能落地干活才是硬道理。
“Robot”一词诞生的本义就是替人类劳动者。具身智能最核心的高价值场景,本质上全是“接触密集型(Contact-intensive)”的复杂物理交互。帕西尼之所以能成为落地最早、跑得最稳的企业,根本原因在于其能够提供跨场景、高确定性的落地闭环。
从工业夹爪的精准抓取,到灵巧手在精密电子元器件上的插拔,再到人形机器人在非结构化生产线上的协同作业,帕西尼正在把老工匠难以言传的“手感”,转化为可被机器复用与执行的代码。
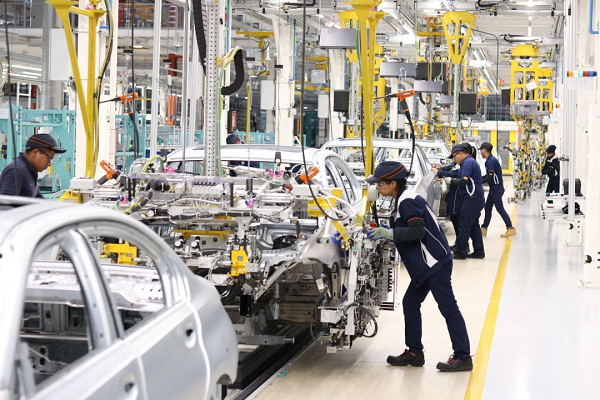
这种接地气的落地能力,借由与三星、比亚迪等万亿级产业股东的深度协同,释放出了巨大的乘数效应:
· 比亚迪(汽车制造场景):车身焊点检验、复杂线束挤压判断、卡扣是否扣紧到位的微毫米级阻力反馈。帕西尼的触觉硬件与数据进入比亚迪真实的超级工厂,在极高强度的工业工况中完成了商业闭环的最终检验。
· 三星(AI工厂与电子供应链):面对三星2030“AI驱动工厂”的战略规划,帕西尼的全栈触觉底座能够无缝适配从半导体精密装配、设备操作到物流搬运的全品类机器人矩阵,为其全球供应链升级提供统一的物理感知基础设施。
从工业自动化向智能化的跃迁中,帕西尼拿到了“技术想象力”与“工业确定性”的双重选票。资本的持续集中,本质上是对这份极强商业落地确定性的终极投票。
结语
具身感知赛道正在加速收敛,留给后来者的窗口期正在迅速关闭。
百万颗量产芯片沉淀出的工程失效数据库、百亿级真实交互物理数据集、四代芯片架构的快速迭代循环,以及全球顶级制造巨头的场景绑定——这些叠加构筑的经验赤字,绝非仅靠资本融资就能在短期内补课追平。
帕西尼走过的路,本质上是一条无法再次复制的基础设施级成长路径。当物理AI时代的大门全面开启,帕西尼不仅在锁定自身赛道的终局席位,更在为整个具身智能产业标定出通往物理AGI的坚实坐标。